

¿Cómo influyen las articulaciones de un robot en su consumo de energía?
Jun 24, 2026
Dejar un mensaje
¡Hola! Como proveedor de articulaciones para robots, he visto de primera mano cómo estos pequeños componentes pueden tener un enorme impacto en el consumo de energía de un robot. Profundicemos en cómo las articulaciones de los robots desempeñan un papel en esto y por qué son importantes.
Los fundamentos de las articulaciones robóticas
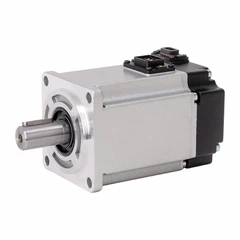
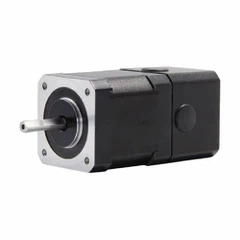
Las articulaciones de los robots son como los codos, las rodillas y los hombros de un robot. Permiten que el robot se mueva y realice tareas. Existen diferentes tipos de articulaciones, cada una con sus propias características. Por ejemplo, tenemosMódulos de articulación robótica compactos. Son ideales para robots que necesitan ser pequeños y eficientes. Están diseñados para caber en espacios reducidos sin sacrificar el rendimiento.
Otro tipo es elArticulación prismática en robótica. Las juntas prismáticas permiten un movimiento lineal, como un cajón que se desliza hacia adentro y hacia afuera. Se utilizan en robots que necesitan moverse en línea recta, como algunos robots industriales que recogen y colocan objetos en una cinta transportadora.
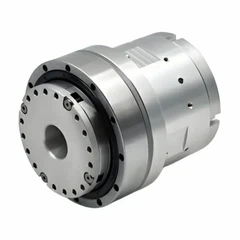
Y luego hayMódulos de unión de alta rigidez y servicio pesado. Están diseñados para soportar mucho peso y estrés. A menudo se utilizan en grandes robots industriales que necesitan levantar objetos pesados o realizar tareas que requieren un alto nivel de precisión.
Cómo afectan las articulaciones al consumo de energía
Ahora, hablemos de cómo estas juntas impactan el consumo de energía. Uno de los principales factores es el tipo de movimiento que permite la articulación. Por ejemplo, una articulación que requiere mucha fuerza para moverse utilizará más energía. Si un robot tiene una articulación que lucha constantemente contra la fricción, consumirá mucha energía solo para seguir moviéndose.
El diseño de la articulación también importa. Una articulación bien diseñada será más eficiente. Por ejemplo, las juntas con superficies lisas y una lubricación adecuada reducirán la fricción, lo que a su vez reduce el consumo de energía. Algunas articulaciones también están diseñadas con funciones de ahorro de energía, como el frenado regenerativo. Esto significa que cuando la articulación deja de moverse, puede convertir parte de la energía que estaba usando en energía eléctrica y almacenarla para su uso posterior.
El número de articulaciones de un robot también puede afectar el consumo de energía. Cuantas más articulaciones tenga un robot, más energía necesitará para funcionar. Cada articulación requiere energía para moverse, por lo que un robot con muchas articulaciones utilizará más energía que uno con menos articulaciones. Sin embargo, tener más articulaciones también puede darle al robot más flexibilidad y capacidad para realizar tareas más complejas.
La importancia de la eficiencia energética
La eficiencia energética es un gran problema en el mundo de la robótica. Por un lado, puede ahorrar dinero. Los robots que utilizan menos energía cuestan menos para operar, lo cual es excelente para las empresas. También reduce el impacto ambiental. Usar menos energía significa menos emisiones de gases de efecto invernadero, lo que es mejor para el planeta.
Además, los robots energéticamente eficientes pueden tener una mayor duración de la batería. Esto es especialmente importante para los robots que se utilizan en ubicaciones remotas o durante largos períodos de tiempo. Un robot con una batería de mayor duración puede trabajar durante más tiempo sin necesidad de recargarlo, lo que aumenta su productividad.
Elegir las juntas adecuadas para la eficiencia energética
Entonces, ¿cómo se eligen las articulaciones adecuadas para que su robot maximice la eficiencia energética? En primer lugar, hay que considerar el tipo de tareas que realizará el robot. Si el robot necesita moverse rápidamente y con mucha precisión, es posible que desee elegir articulaciones diseñadas para funcionar a alta velocidad. Por otro lado, si el robot necesita levantar objetos pesados, querrás articulaciones que sean fuertes y duraderas.
También debe pensar en el entorno en el que operará el robot. Si el robot va a trabajar en un entorno sucio o polvoriento, necesitará juntas que sean resistentes a la suciedad y los residuos. Si el robot va a trabajar en un ambiente mojado o mojado, necesitará juntas que sean impermeables.
Otro factor importante es el costo. Si bien las uniones energéticamente eficientes pueden ahorrarle dinero a largo plazo, también pueden resultar más costosas desde el principio. Es necesario sopesar el coste de las juntas con el ahorro potencial en el consumo de energía.


Nuestro papel como proveedor de juntas robóticas
Como proveedor de juntas robóticas, estamos comprometidos a proporcionar a nuestros clientes juntas de alta calidad que ahorren energía. Ofrecemos una amplia gama de juntas, incluidas lasMódulos de articulación robótica compactos,Articulación prismática en robótica, yMódulos de unión de alta rigidez y servicio pesado.
Trabajamos estrechamente con nuestros clientes para comprender sus necesidades y ayudarlos a elegir las juntas adecuadas para sus robots. También brindamos soporte técnico y capacitación para garantizar que nuestros clientes puedan instalar y utilizar nuestras juntas de manera efectiva.
Si está en el mercado de articulaciones robóticas y desea obtener más información sobre cómo nuestros productos pueden ayudarlo a reducir el consumo de energía, nos encantaría saber de usted. Ya sea una pequeña startup o una gran empresa industrial, tenemos las articulaciones y la experiencia para satisfacer sus necesidades. Póngase en contacto con nosotros para iniciar una conversación sobre los requisitos de su articulación robótica y cómo podemos ayudarle a lograr una mayor eficiencia energética.
Referencias
- Algunos artículos de investigación relevantes sobre el diseño de articulaciones de robots y el consumo de energía.
- Informes de la industria sobre las últimas tendencias en tecnología de articulaciones robóticas.
- Especificaciones del fabricante para diferentes tipos de articulaciones de robots.
Envíeconsulta