

¿Cuáles son los retos que supone integrar las articulaciones mecánicas con otros componentes del robot?
Aug 11, 2026
Dejar un mensaje
¡Hola, compañeros entusiastas de la robótica! Soy un proveedor de juntas mecánicas utilizadas en robótica y hoy quiero hablar sobre los desafíos que enfrentamos al integrar estas juntas mecánicas con otros componentes de robots. Es un tema muy importante en el mundo de la robótica y estoy emocionado de compartir mis conocimientos con ustedes.
Problemas de compatibilidad e interfaz
Uno de los mayores desafíos a la hora de integrar juntas mecánicas con otros componentes de robots es la compatibilidad. Los robots se componen de una variedad de componentes, incluidos sensores, actuadores, controladores y fuentes de energía. Cada uno de estos componentes tiene su propio conjunto de especificaciones y requisitos, y lograr que funcionen juntos a la perfección puede ser un verdadero dolor de cabeza.
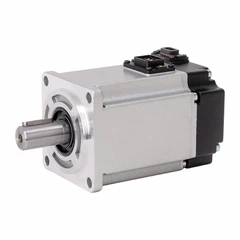
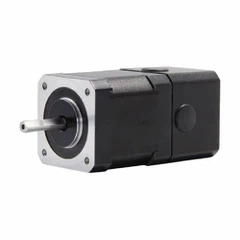
Por ejemplo, las juntas mecánicas deben poder interactuar con los actuadores que las accionan. Los actuadores deben proporcionar la cantidad adecuada de par y velocidad para mover las juntas sin problemas. Si la articulación y el actuador no son compatibles, puede provocar problemas como movimientos bruscos, precisión reducida e incluso daños a los componentes.
Otro aspecto de la compatibilidad es la comunicación entre diferentes componentes. En la robótica moderna, muchos componentes se comunican entre sí mediante protocolos digitales. Las juntas mecánicas deben poder comunicarse de manera efectiva con el controlador, los sensores y otros componentes para garantizar un movimiento coordinado. Si hay fallos de comunicación, se puede interrumpir el funcionamiento de todo el robot.
Precisión y exactitud
La precisión y la exactitud son cruciales en robótica, especialmente cuando se trata de uniones mecánicas. Estas articulaciones deben moverse con gran precisión para realizar las tareas con precisión. Sin embargo, lograr este nivel de precisión puede resultar difícil debido a varios factores.
Un factor es el diseño mecánico de la propia articulación. La articulación debe diseñarse de tal manera que pueda minimizar el juego, que es el juego o movimiento entre los componentes de la articulación. El juego puede causar errores en el movimiento de la articulación, lo que lleva a una precisión reducida.
Otro factor es la calidad del proceso de fabricación. Incluso la más mínima variación en la fabricación de la junta puede afectar a su rendimiento. Por ejemplo, si los engranajes de una articulación no se mecanizan según las especificaciones correctas, se puede producir un movimiento desigual y una precisión reducida.
Capacidad de carga y durabilidad
A menudo se requiere que los robots realicen tareas que implican transportar cargas pesadas. Las uniones mecánicas deben poder soportar estas cargas sin fallar. Sin embargo, diseñar juntas con alta capacidad de carga puede resultar un desafío.
A medida que aumenta la capacidad de carga de una articulación, a menudo se requieren componentes más robustos y de mayor tamaño. Esto puede hacer que la articulación sea más pesada y difícil de integrar en el robot. Además, las juntas de alta capacidad de carga deben ser lo suficientemente duraderas para soportar el desgaste del uso continuo.
El entorno en el que opera el robot también influye en la durabilidad de las articulaciones. Por ejemplo, si el robot se utiliza en un entorno hostil con altas temperaturas, humedad o polvo, las juntas deben poder resistir la corrosión y los daños.
Costo y complejidad
El costo es siempre una consideración en la robótica. La integración de juntas mecánicas con otros componentes puede aumentar el costo total del robot. Las uniones de alta calidad con funciones avanzadas pueden resultar bastante caras.
Además, la complejidad del proceso de integración también puede aumentar los costos. Cuanto más compleja sea la integración, más tiempo y recursos se necesitarán para garantizar que todo funcione correctamente. Esto incluye el costo de probar, depurar y ajustar el sistema.
Soluciones y nuestras ofertas
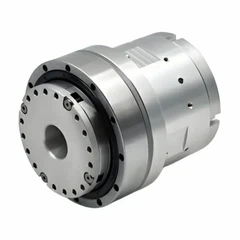
En nuestra empresa entendemos estos desafíos y hemos estado trabajando arduamente para desarrollar soluciones. Ofrecemos una gama deMódulos de articulación robótica compactosque están diseñados para ser altamente compatibles con una variedad de componentes de robots. Estos módulos son de tamaño compacto, lo que facilita su integración en diferentes diseños de robots.


NuestroMódulos de articulación robótica de alta rigidezestán construidos para proporcionar alta precisión y exactitud. Están diseñados con un juego mínimo y se fabrican con materiales de alta calidad para garantizar la durabilidad.
Para aplicaciones que requieren alta capacidad de carga, tenemosMódulos de unión de alta rigidez y servicio pesado. Estos módulos son capaces de manejar cargas pesadas manteniendo un alto rendimiento.
Conclusión
La integración de juntas mecánicas con otros componentes del robot es una tarea compleja que conlleva una variedad de desafíos. Desde la compatibilidad y la precisión hasta la capacidad de carga y el costo, hay muchos factores a considerar. Sin embargo, con las soluciones adecuadas y productos de alta calidad, estos desafíos pueden superarse.
Si está buscando juntas mecánicas para su proyecto de robótica, nos encantaría conversar con usted. Ya sea que esté trabajando en un proyecto de investigación a pequeña escala o en una aplicación industrial a gran escala, tenemos la experiencia y los productos para satisfacer sus necesidades. Contáctenos para iniciar una conversación sobre cómo podemos ayudarlo con sus desafíos de integración de robots.
Referencias
- Robótica: modelado, planificación y control por Bruno Siciliano, Lorenzo Sciavicco, Luigi Villani y Giuseppe Oriolo.
- Introducción a la robótica: mecánica y control por John J. Craig.
Envíeconsulta