

¿Cuáles son las diferencias entre las articulaciones de los robots industriales y las articulaciones de los robots de servicio?
Jul 14, 2026
Dejar un mensaje
¡Hola! Como proveedor de articulaciones para robots, he visto de primera mano las diferencias entre las articulaciones para robots industriales y las articulaciones para robots de servicio. En esta publicación de blog, desglosaré estas diferencias para ayudarlo a comprender qué tipo de juntas podrían ser mejores para sus necesidades específicas.
1. Diseño y Estructura
Las articulaciones de robots industriales están construidas como tanques. Están diseñados para manejar cargas pesadas y realizar tareas repetitivas con alta precisión. Estas uniones suelen ser grandes y robustas, y están fabricadas con materiales de alta resistencia como el acero. La estructura está optimizada para brindar estabilidad y durabilidad, ya que operan en entornos industriales hostiles, como fábricas donde hay mucha vibración, polvo y, a veces, incluso temperaturas extremas.
Por otro lado, las articulaciones de los robots de servicio tienen más que ver con la flexibilidad y la agilidad. Necesitan poder moverse de una manera más natural y humana. Los robots de servicio suelen trabajar muy cerca de los humanos, por lo que sus articulaciones suelen ser más pequeñas y ligeras. Están fabricados con materiales como aleaciones ligeras y plásticos para reducir el peso total del robot. Esto facilita que el robot de servicio navegue por espacios reducidos e interactúe con las personas de forma segura.
Por ejemplo, un robot industrial utilizado en una línea de montaje de automóviles tiene articulaciones enormes que pueden levantar piezas pesadas de automóviles. Por el contrario, un robot de servicio como un robot de limpieza doméstico tiene articulaciones que son mucho más pequeñas y le permiten girar y maniobrar alrededor de los muebles fácilmente.
2. Rango de movimiento y precisión
Las articulaciones de los robots industriales suelen tener un rango de movimiento limitado pero una precisión extremadamente alta. Están programados para realizar tareas muy específicas, como soldar el bastidor de un automóvil o pintar un producto. Las articulaciones están diseñadas para moverse repetidamente a posiciones exactas, con una precisión de unos pocos milímetros o incluso menos. Este movimiento de alta precisión es crucial para mantener la calidad del proceso de producción industrial.


Sin embargo, las articulaciones de los robots de servicio tienen un rango de movimiento más amplio. Necesitan poder adaptarse a diferentes situaciones e interactuar con el entorno de una manera más flexible. Por ejemplo, un robot de servicio humanoide debe poder extender la mano, recoger objetos y moverse en diferentes direcciones. Los requisitos de precisión no son tan estrictos como en los robots industriales, pero aún así deben ser lo suficientemente precisos para realizar tareas como servir un vaso de agua o ayudar a una persona mayor.
3. Potencia y par
Las articulaciones de robots industriales requieren mucha potencia y torsión para mover cargas pesadas. Suelen funcionar mediante motores eléctricos de alto voltaje o sistemas hidráulicos. Estos sistemas pueden generar una gran cantidad de fuerza para levantar y manipular objetos pesados. El alto par permite que las articulaciones superen la inercia de las cargas pesadas y las muevan suavemente.
Las articulaciones de los robots de servicio, por otro lado, no necesitan tanta potencia ni par. Dado que están diseñados para manejar cargas más ligeras, pueden utilizar motores más pequeños y de mayor eficiencia energética. Esto ayuda a prolongar la vida útil de la batería del robot de servicio, lo cual es especialmente importante para los robots que funcionan de forma independiente durante largos períodos de tiempo.
4. Sensores y sistemas de control
Las articulaciones de robots industriales están equipadas con sensores avanzados para garantizar un movimiento preciso y seguro. Estos sensores pueden detectar la posición, velocidad y fuerza de las articulaciones. Están integrados con complejos sistemas de control que pueden ajustar el movimiento de las articulaciones en tiempo real. Por ejemplo, si un sensor detecta que una articulación se mueve demasiado rápido o está a punto de chocar con un objeto, el sistema de control puede detener el movimiento inmediatamente.
Las articulaciones de los robots de servicio también tienen sensores, pero están más centrados en la interacción entre humanos y robots. Pueden incluir sensores para detectar presencia humana, expresiones faciales y comandos de voz. Los sistemas de control de los robots de servicio están diseñados para ser más intuitivos y fáciles de usar, lo que permite a los humanos interactuar fácilmente con el robot.
5. Costo
Las articulaciones de robots industriales son generalmente más caras que las articulaciones de robots de servicio. Los materiales de alta resistencia, los sensores avanzados y los potentes motores utilizados en las juntas industriales contribuyen a su mayor costo. Además, el desarrollo y mantenimiento de articulaciones de robots industriales requiere conocimientos y experiencia especializados, lo que también aumenta el costo.
Las juntas de robots de servicio son más rentables. El uso de materiales ligeros y motores menos potentes reduce el coste de fabricación. También son más fáciles de instalar y mantener, lo que reduce aún más el coste total.
Nuestras ofertas de productos
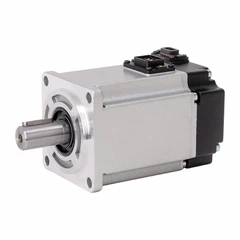
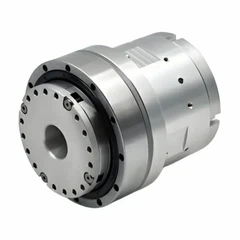
Como proveedor de articulaciones para robots, ofrecemos una amplia gama de productos para satisfacer diferentes necesidades. Si busca juntas de grado industrial, nuestrasMódulos conjuntosestán diseñados para proporcionar alta precisión y alto rendimiento de torsión. Estas juntas están construidas para soportar las duras condiciones de los entornos industriales y garantizar un funcionamiento confiable.
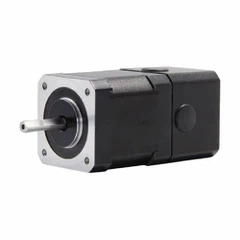
Para aquellos interesados en robots de servicio, nuestroMódulos de articulación robótica livianosyMódulos de articulación ligerosson la elección perfecta. Son livianos, flexibles y energéticamente eficientes, lo que los hace ideales para robots de servicio que necesitan interactuar con humanos y navegar a través de diversos entornos.
Conclusión
En conclusión, las articulaciones de robots industriales y las articulaciones de robots de servicios tienen claras diferencias en diseño, rango de movimiento, potencia, sensores y costo. Comprender estas diferencias es crucial a la hora de elegir las articulaciones adecuadas para su robot. Ya sea que esté en el sector de fabricación industrial o desarrollando un robot de servicio para uso doméstico o comercial, tenemos las soluciones conjuntas adecuadas para usted.
Si está interesado en obtener más información sobre nuestras articulaciones robóticas o desea realizar una compra, no dude en comunicarse con nosotros. Estamos aquí para ayudarle a encontrar las juntas perfectas para su proyecto y brindarle el mejor servicio posible.
Referencias
- Manual de robótica, Springer
- Tecnología de robots industriales, John Wiley & Sons
- Robótica de servicios: una guía de análisis, diseño y aplicaciones, CRC Press
Envíeconsulta