

¿Cuáles son las diferencias entre las articulaciones mecánicas tradicionales e innovadoras en robótica?
Sep 22, 2026
Dejar un mensaje
¡Hola! Como proveedor de juntas mecánicas utilizadas en robótica, he visto de primera mano la evolución de estos componentes cruciales. Hoy quiero profundizar en las diferencias entre las uniones mecánicas tradicionales e innovadoras en robótica. Es un tema muy importante para cualquier persona involucrada en la industria de la robótica, ya sea un aficionado, un ingeniero o una empresa que busca actualizar sus sistemas robóticos.
Empecemos por las uniones mecánicas tradicionales. Estos son los porros probados y verdaderos que existen desde hace mucho tiempo. A menudo se basan en diseños y principios de ingeniería bien establecidos. Por ejemplo, muchas uniones tradicionales utilizan sistemas de engranajes simples. Los engranajes son confiables y pueden transferir energía de manera eficiente, lo cual es excelente para muchas aplicaciones robóticas básicas. También son relativamente fáciles de fabricar y mantener. Puedes encontrarlos en robots industriales que llevan décadas en funcionamiento. Estos robots suelen ser grandes, pesados y diseñados para tareas repetitivas en una fábrica.
Una de las características clave de las uniones tradicionales es su robustez. Están fabricados para durar, con materiales resistentes como el acero. Esto los hace adecuados para aplicaciones de carga elevada. Por ejemplo, en la fabricación de automóviles, los robots con articulaciones tradicionales pueden soportar el peso de las piezas de los automóviles durante el montaje. También pueden soportar entornos hostiles, como altas temperaturas y polvo. Sin embargo, esta solidez tiene un costo. Las uniones tradicionales suelen ser voluminosas y pesadas. Esto puede limitar la velocidad y la agilidad del robot. Si busca un robot que necesite moverse con rapidez y precisión, es posible que una articulación tradicional no sea la mejor opción.
Otro inconveniente de las articulaciones tradicionales es su falta de flexibilidad. Suelen tener un rango de movimiento fijo y están diseñados para tareas específicas. Cambiar la funcionalidad de un robot con articulaciones tradicionales puede ser un proceso complejo y que requiere mucho tiempo. Es posible que deba reemplazar componentes completos o rediseñar el sistema de unión.
Ahora hablemos de uniones mecánicas innovadoras. Estos son los nuevos chicos de la cuadra y están cambiando las reglas del juego en el mundo de la robótica. Las uniones innovadoras utilizan materiales avanzados y tecnologías de vanguardia. Por ejemplo, algunos utilizan fibra de carbono, que es mucho más ligera que el acero pero sigue siendo muy resistente. Esto permite que los robots sean más livianos y eficientes energéticamente.
Una de las diferencias más significativas entre las articulaciones tradicionales y las innovadoras es el nivel de flexibilidad. Las articulaciones innovadoras pueden tener un rango de movimiento mucho más amplio. Se pueden diseñar para imitar el movimiento de las articulaciones humanas, lo cual es increíblemente útil para aplicaciones como robots humanoides. Estos robots deben poder moverse de forma natural y fluida, como un ser humano.
Las articulaciones innovadoras también suelen venir con sensores integrados. Estos sensores pueden proporcionar información en tiempo real sobre la posición, la fuerza y otros parámetros de la articulación. Esto permite un control más preciso del robot. Por ejemplo, en un robot quirúrgico, las innovadoras articulaciones con sensores pueden garantizar que el robot se mueva con extrema precisión, reduciendo el riesgo de errores durante un procedimiento.


Otra ventaja de las articulaciones innovadoras es su adaptabilidad. Se pueden reprogramar o ajustar fácilmente para realizar diferentes tareas. Este es un gran beneficio para las industrias donde las necesidades de producción cambian con frecuencia. Por ejemplo, en una fábrica de electrónica de consumo, un robot con articulaciones innovadoras se puede reconfigurar rápidamente para ensamblar diferentes tipos de dispositivos.
Echemos un vistazo a algunos de los tipos específicos de juntas innovadoras disponibles. ElMódulos conjuntosson un gran ejemplo. Estos módulos están diseñados para ser modulares, lo que significa que pueden integrarse fácilmente en diferentes sistemas robóticos. Ofrecen un alto nivel de flexibilidad y se pueden personalizar para cumplir requisitos específicos.
ElMódulos de articulación robótica livianosson otra innovación. Como sugiere el nombre, estas juntas son livianas, lo que las hace ideales para aplicaciones donde el peso es un factor crítico. Se pueden utilizar en drones, robots portátiles y otros sistemas robóticos ligeros.
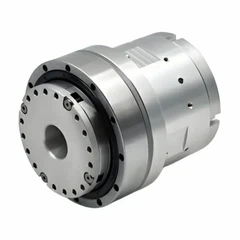
ElMódulos de articulación de robot industrialestán diseñados para aplicaciones industriales de servicio pesado. Combinan las últimas tecnologías con la robustez requerida para entornos industriales. Estos módulos pueden soportar cargas elevadas y están diseñados para durar.
Entonces, ¿qué tipo de articulación es la adecuada para usted? Bueno, depende de tus necesidades específicas. Si está trabajando en un proyecto industrial a gran escala que requiere uniones confiables y de alta resistencia para tareas repetitivas, las uniones tradicionales pueden ser el camino a seguir. Se han demostrado a lo largo del tiempo y son una opción segura.
Por otro lado, si buscas un robot que deba ser ágil, flexible y adaptable, las articulaciones innovadoras son la mejor opción. Ofrecen muchas ventajas en términos de rendimiento y funcionalidad.
Como proveedor de juntas mecánicas utilizadas en robótica, estoy aquí para ayudarle a tomar la decisión correcta. Ya sea que esté interesado en porros tradicionales o innovadores, puedo brindarle los mejores productos y soporte. Si está considerando comprar o simplemente desea obtener más información sobre nuestras juntas mecánicas, no dude en comunicarse. Podemos tener una discusión detallada sobre sus requisitos y encontrar la solución perfecta para su proyecto robótico.
En conclusión, las diferencias entre las articulaciones mecánicas tradicionales e innovadoras en robótica son significativas. Cada tipo tiene sus propias fortalezas y debilidades, y la elección depende de su aplicación específica. Al comprender estas diferencias, podrá tomar una decisión informada y llevar sus sistemas robóticos al siguiente nivel.
Referencias
- Robótica: modelado, planificación y control por Bruno Siciliano, Lorenzo Sciavicco, Luigi Villani y Giuseppe Oriolo
- Introducción a la robótica: mecánica y control por John J. Craig
Envíeconsulta