

¿Cuáles son los requisitos de potencia para las articulaciones de los robots?
Oct 12, 2026
Dejar un mensaje
¡Hola! Como proveedor de Joints Of Robot, últimamente he recibido muchas preguntas sobre los requisitos de energía para las articulaciones de robots. Entonces, pensé en escribir este blog para compartir algunas ideas sobre este tema.
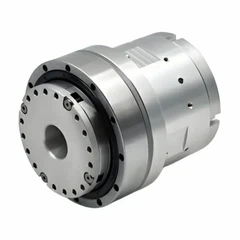
En primer lugar, comprendamos por qué los requisitos de energía son tan importantes para las articulaciones de los robots. Las articulaciones del robot son las partes móviles que permiten que un robot realice diversas tareas. Ya sea unBrazo robótico de 6 articulacionesutilizado en líneas de montaje industriales o enArticulación de la pierna del robotPara un robot andante, la energía que consume afecta directamente su rendimiento, eficiencia y vida útil.
Factores que afectan los requisitos de energía
Tipo de articulación
Los diferentes tipos de articulaciones de robots tienen diferentes necesidades de energía. Por ejemplo, unArticulación de robot linealestá diseñado para moverse en línea recta. Estas juntas generalmente requieren una cierta cantidad de potencia para superar la fricción y mover la carga a lo largo de una trayectoria lineal. Por otro lado, las articulaciones rotacionales, como las de un brazo robótico de 6 articulaciones, necesitan energía para girar y posicionar el brazo con precisión. La potencia requerida para las articulaciones rotacionales depende de factores como el par necesario para mover el brazo y la velocidad a la que gira.
Carga
La carga que debe soportar una articulación robótica es un factor importante a la hora de determinar sus necesidades de energía. Si una articulación soporta una carga pesada, necesitará más potencia para mover esa carga. Por ejemplo, en un entorno industrial, un brazo robótico que se utiliza para levantar y mover objetos pesados requerirá más potencia en comparación con un brazo robótico utilizado para tareas más ligeras, como recoger y colocar componentes pequeños.
Velocidad y aceleración
La velocidad a la que se mueve la articulación de un robot y la rapidez con la que acelera también afectan su consumo de energía. Un movimiento más rápido y una mayor aceleración requieren más potencia. Por ejemplo, si la articulación de una pierna de un robot necesita moverse rápidamente para permitir que un robot camine a un ritmo rápido, consumirá más energía que si se moviera a una velocidad más lenta.


Eficiencia de la articulación
La eficiencia de una articulación robótica juega un papel crucial en los requisitos de energía. Una unión más eficiente convertirá un mayor porcentaje de la potencia de entrada en trabajo mecánico útil, reduciendo el consumo total de energía. Factores como la calidad de los rodamientos, el diseño del sistema de engranajes y el tipo de motor utilizado pueden afectar la eficiencia de una junta.
Calcular los requisitos de energía
Para calcular los requisitos de potencia para una articulación de robot, debemos considerar la siguiente fórmula:
Potencia (P) = Torque (T) × Velocidad angular (ω)
El par es la fuerza que causa la rotación y la velocidad angular es la velocidad a la que gira la articulación. Para uniones lineales, la fórmula es un poco diferente:
Potencia (P) = Fuerza (F) × Velocidad (v)
Aquí, la fuerza es la cantidad de fuerza necesaria para mover la carga y la velocidad es la rapidez con la que se mueve la articulación.
Tomemos un ejemplo de un brazo robótico de 6 articulaciones. Supongamos que conocemos el par requerido para que cada articulación mueva una determinada carga y la velocidad angular a la que las articulaciones deben girar. Podemos calcular la potencia requerida para cada articulación usando la fórmula P = T × ω. Luego, podemos sumar los requisitos de potencia de todas las articulaciones para obtener la potencia total necesaria para el brazo del robot.
Cumplir con los requisitos de energía
Una vez que hayamos calculado los requisitos de energía para una articulación de robot, el siguiente paso es garantizar que la articulación tenga un suministro de energía adecuado. Esto se puede lograr de varias maneras:
Unidades de fuente de alimentación
El uso de una unidad de fuente de alimentación (PSU) de alta calidad es esencial. La fuente de alimentación debe poder proporcionar voltaje y corriente estables a la articulación del robot. Es importante elegir una fuente de alimentación que tenga una potencia nominal ligeramente superior a los requisitos de energía calculados para tener en cuenta cualquier fluctuación de energía o cargas adicionales.
Selección de motores
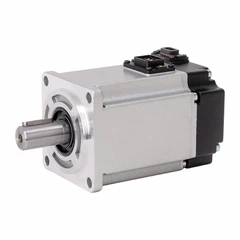
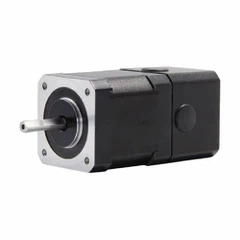
El motor utilizado en la articulación del robot es un componente clave para cumplir con los requisitos de energía. Los diferentes tipos de motores, como los motores de CC, los motores de CA y los servomotores, tienen diferentes características de potencia. Por ejemplo, los servomotores son conocidos por su alta precisión y su capacidad para proporcionar un control preciso del par, lo que los hace adecuados para aplicaciones donde se requiere un movimiento preciso.
Sistemas de gestión de energía
La implementación de un sistema de gestión de energía puede ayudar a optimizar el consumo de energía de las articulaciones de los robots. Estos sistemas pueden monitorear el uso de energía de las juntas y ajustar el suministro de energía en consecuencia. Por ejemplo, si una junta no está en uso, el sistema de gestión de energía puede reducir el suministro de energía a esa junta para ahorrar energía.
Nuestro papel como proveedor de articulaciones de robots
Como proveedor de Joints Of Robot, entendemos la importancia de proporcionar juntas que cumplan con los requisitos de energía de nuestros clientes. Ofrecemos una amplia gama de articulaciones robóticas, incluidasBrazo robótico de 6 articulaciones,Articulación de la pierna del robot, yArticulación de robot lineal. Nuestras juntas están diseñadas teniendo en cuenta la alta eficiencia, lo que garantiza que consuman menos energía y al mismo tiempo proporcionen un rendimiento excelente.
También brindamos soporte técnico a nuestros clientes. Si no está seguro de los requisitos de energía para las articulaciones de su robot, nuestro equipo de expertos puede ayudarlo a calcular las necesidades de energía y seleccionar las articulaciones adecuadas para su aplicación.
Contáctenos para adquisiciones
Si está buscando juntas robóticas de alta calidad y desea analizar sus requisitos de energía y necesidades de adquisición, nos encantaría saber de usted. Ya sea que esté trabajando en un pequeño proyecto de robótica o en una gran aplicación industrial, tenemos las juntas adecuadas para usted. Comuníquese con nosotros e iniciemos una conversación sobre cómo podemos satisfacer las necesidades de sus articulaciones robóticas.
Referencias
- Robótica: modelado, planificación y control por Bruno Siciliano, Lorenzo Sciavicco, Luigi Villani y Giuseppe Oriolo
- Mecatrónica: un enfoque integrado por David G. Alciatore y Michael B. Histand
Envíeconsulta