

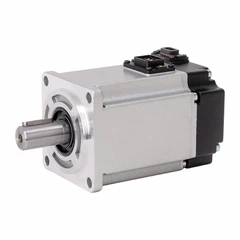
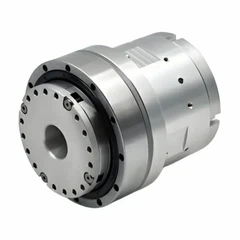

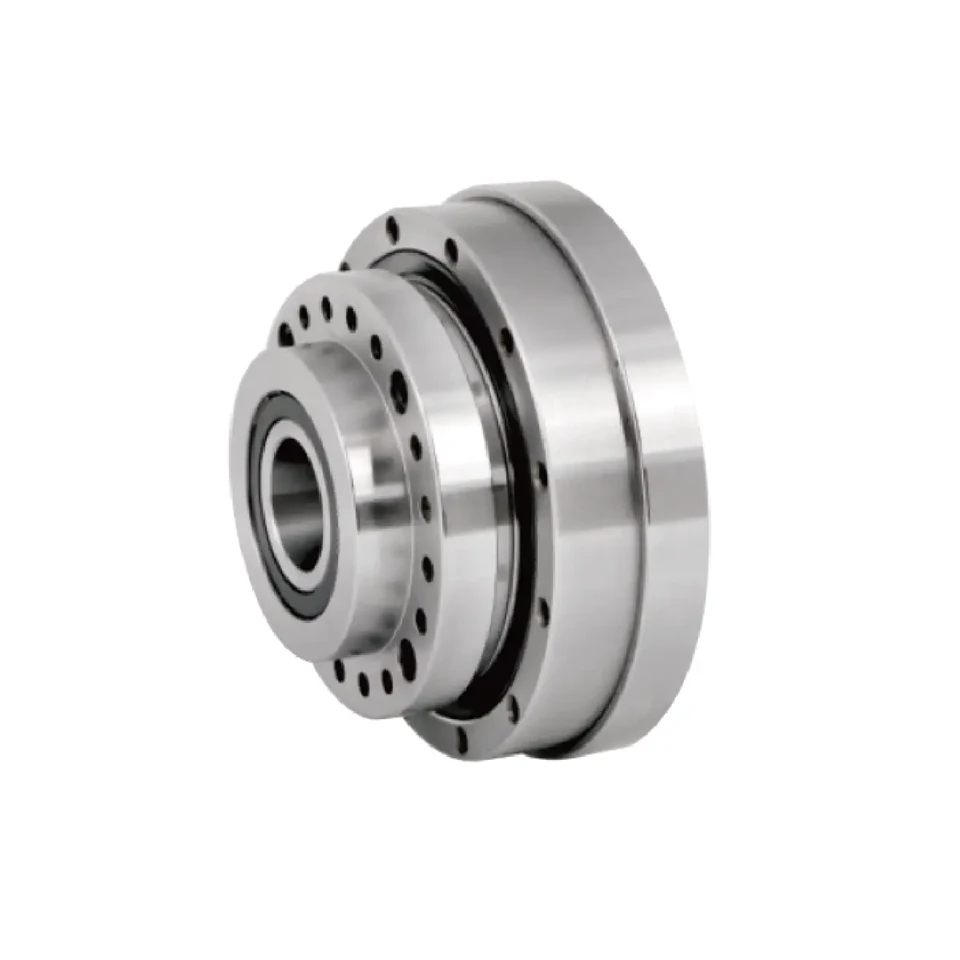
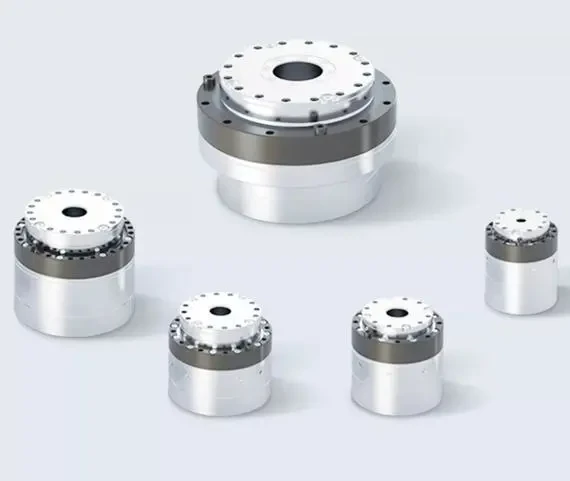
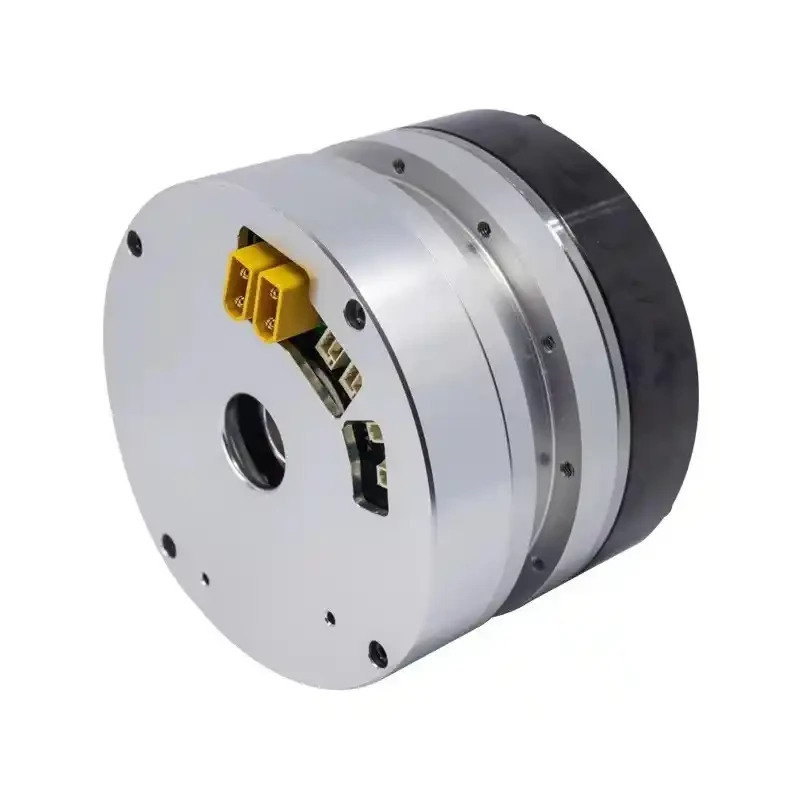
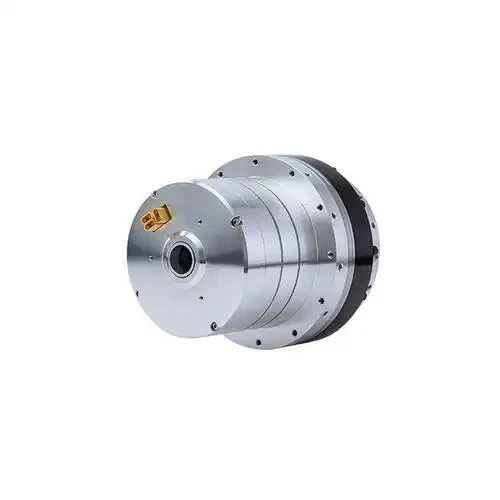
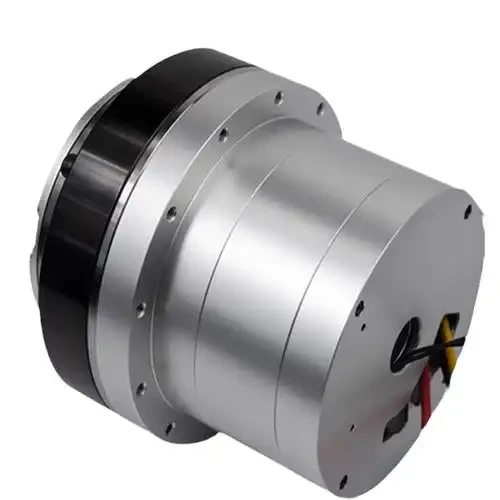
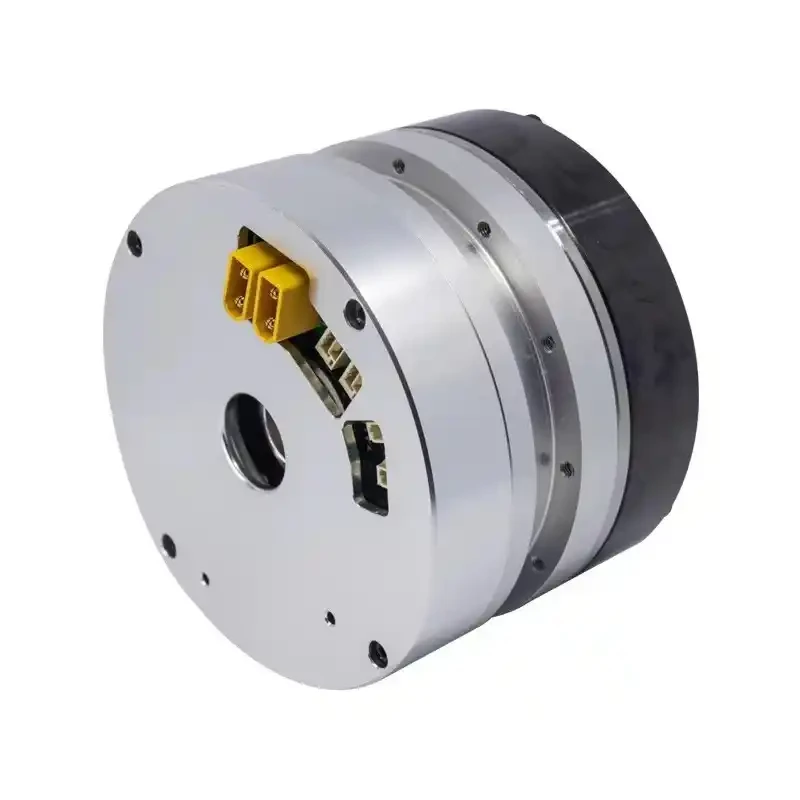
Articulación del actuador del brazo robótico
Descripción del Producto
Con 39 años de experiencia en I+D y fabricación de motores de control de movimiento, desarrollamos la articulación actuadora de brazo robótico específicamente para robots industriales multi-ejes y brazos robóticos colaborativos. Esta articulación robótica integrada combina un motor de torsión sin marco de desarrollo propio-, un reductor armónico de alta-precisión, un servoaccionamiento y un sistema de codificador dual para cumplir con los requisitos del movimiento coordinado de múltiples-ejes. El diseño de par dentado bajo garantiza un funcionamiento sincrónico suave con una vibración mínima.

Nuestra fábrica cubre 16.000㎡ y emplea a 125 ingenieros profesionales y especialistas en producción. Con un departamento de I+D independiente, optimizamos continuamente la estructura electromagnética y los algoritmos de control delArticulación del actuador del brazo robótico. Las líneas automatizadas de procesamiento de estatores, los equipos de ensamblaje de precisión y los sistemas de prueba de envejecimiento garantizan una calidad de producción en masa estable. Con una capacidad de producción mensual de 30 000 unidades, cada articulación de brazo robótico incluye un certificado de responsabilidad de calidad y se somete a pruebas de sincronización multi-ejes antes del envío. Nuestros productos cumplen con los estándares de exportación ISO9001 y CE y son ampliamente utilizados por los fabricantes globales de brazos robóticos de seis-ejes.
ElArticulación del actuador del brazo robóticoestá disponible en modelos colaborativos livianos y versiones industriales-de servicio pesado, que cubren rangos de torque de 1 Nm a 320 Nm. Al admitir sistemas de alimentación de 24 V y 220 V, se puede aplicar a varias plataformas de brazos robóticos. La garantía completa de 18 meses cubre componentes de transmisión, motores y sistemas de accionamiento electrónico.
Antes de la compra, nuestro equipo técnico brinda soporte remoto para la integración del sistema de brazo robótico, la selección de accionamiento eléctrico multi-ejes y la adaptación de comunicación de alta-velocidad EtherCAT. EstándarArticulación del actuador del brazo robóticoLos productos se entregan en un plazo de 7 a 14 días, mientras que las muestras personalizadas de articulaciones de brazos robóticos requieren de 15 a 45 días. La cantidad mínima de pedido comienza a partir de 50 unidades, con modelos-ligeros y resistentes disponibles para pedidos mixtos. Los clientes de gran-volumen pueden negociar precios escalonados. Durante toda la fabricación se proporcionan fotografías de producción, vídeos de montaje y registros de pruebas. Se admite la inspección de terceros-.
Presupuesto
|
Parámetro |
Especificación estándar |
|
Modelo de producto |
Junta de actuador de brazo robótico serie 52/80/110/170 |
|
Equipo de aplicación |
Brazos colaborativos / Brazos robóticos industriales pesados de seis-ejes |
|
Par nominal |
Opciones de trabajo-ligero y pesado de 1 a 320 Nm |
|
Autobús de comunicación |
Sincronización multi-eje EtherCAT de alta-velocidad |
|
Precisión de posicionamiento |
Menor o igual a ±0,002 grados |
|
Freno |
Freno de mantenimiento apagado-opcional |
Aplicaciones
- Brazos robóticos industriales de seis-ejes
- Robots colaborativos de escritorio
- Brazos robóticos de soldadura
- Manipuladores de manipulación de materiales
- Robots de pintura
- Paletizado de brazos robóticos
- Robots de automatización de rectificado y pulido.
- Plataformas robóticas educativas multi-ejes
Capacidad de personalización
Proporcionamos servicios de personalización ODM para elArticulación del actuador del brazo robótico, incluido:
- Salida de par personalizada y relación de reducción
- Optimización de parámetros de sincronización de múltiples-ejes
- Ajuste de las dimensiones de instalación según los planos del robot.
- Desarrollo de prototipos en un plazo de 15 a 45 días
- Modelos mixtos, ligeros y resistentes-a partir de 50 unidades MOQ
- Armarios de control y sistemas de accionamiento personalizados de varios-ejes
Embalaje y envío
- Juntas ligeras: protección de espuma + cartones de exportación
- Juntas industriales pesadas: cajas de madera reforzadas sin fumigación-
- Cobertura completa de seguro de carga internacional
- Términos comerciales admitidos: EXW, FOB, DDP
- Moneda de pago: USD
- Articulaciones de brazos robóticos personalizadas: depósito del 50%, saldo contra copia del conocimiento de embarque
- Descuentos por pedidos al por mayor disponibles
Preguntas frecuentes
P: 1. ¿Cuál es el plazo de entrega de los productos estándar de articulación de actuador de brazo robótico?
R: Los productos estándar para articulaciones de brazo robótico se pueden entregar en un plazo de 7 a 14 días hábiles.
P: 2. ¿Admiten la inspección por parte de terceros-antes del envío?
R: Sí. La inspección-pre-del envío de terceros es totalmente compatible.
P: 3. ¿Qué cobertura de garantía ofrecen las articulaciones del actuador del brazo robótico?
R: Todas las articulaciones del actuador del brazo robótico incluyen una garantía global de fábrica de 18 meses.
Etiqueta: Junta de actuador de brazo robótico, fabricantes de juntas de actuador de brazo robótico de China, fábrica, Módulo de articulación robótica de 6 grados de libertad, Módulos de juntas de alta rigidez y de alta resistencia, unidad de accionamiento de articulación del robot, Módulo actuador armónico de articulación de robot, Módulo de control de posición de las articulaciones del robot, módulo de articulación del servomotor
You Might Also Like


Envíeconsulta