

¿Cuál es el protocolo de comunicación de un controlador de micromotor?
Oct 14, 2026
Dejar un mensaje
¡Hola! Como proveedor de controladores de micromotores, a menudo me preguntan sobre los protocolos de comunicación de estos pequeños e ingeniosos dispositivos. Entonces, profundicemos y exploremos de qué se trata el protocolo de comunicación de un controlador de micromotor.
En primer lugar, ¿qué es un controlador de micromotor? Bueno, es un dispositivo que controla el funcionamiento de un micromotor. Los micromotores se utilizan en todo tipo de aplicaciones, desde pequeños proyectos de robótica hasta equipos médicos de precisión. El conductor es como el cerebro que le dice al motor cuándo arrancar, parar y a qué velocidad girar.
Ahora, hablemos de protocolos de comunicación. Un protocolo de comunicación es un conjunto de reglas y estándares que definen cómo los dispositivos intercambian información. En el contexto de un controlador de micromotor, el protocolo determina cómo el controlador recibe comandos de un controlador (como un microcontrolador o una computadora) y cómo envía retroalimentación al controlador.
Uno de los protocolos de comunicación más comunes utilizados en los controladores de micromotores es la interfaz periférica serie (SPI). SPI es un protocolo de comunicación serie rápido y sincrónico que permite la transferencia de datos a alta velocidad entre dispositivos. Utiliza una arquitectura maestro-esclavo, donde el controlador actúa como maestro y el controlador del motor actúa como esclavo. El maestro envía comandos al esclavo a través de una señal de reloj y el esclavo responde con los datos apropiados. SPI es excelente porque es fácil de implementar y puede manejar transferencias de datos de alta velocidad, lo cual es importante cuando necesita controlar el motor de manera rápida y precisa.


Otro protocolo popular es el circuito interintegrado (I2C). I2C es un protocolo más lento pero más flexible en comparación con SPI. Utiliza una interfaz de dos cables, lo que facilita la conexión de varios dispositivos en el mismo bus. Esto es útil cuando tiene varios controladores de micromotores u otros sensores y dispositivos que necesitan comunicarse con el controlador. I2C también es conocido por su simplicidad y bajo consumo de energía, lo cual es una gran ventaja en aplicaciones que funcionan con baterías.
CAN (Controller Area Network) es otro protocolo que se utiliza a menudo en aplicaciones industriales y de automoción. CAN es un protocolo robusto y tolerante a fallas que puede manejar transferencias de datos de alta velocidad a largas distancias. Está diseñado para funcionar en entornos hostiles y puede admitir múltiples nodos en la misma red. En el contexto de los controladores de micromotores, CAN se puede utilizar para controlar motores en un sistema grande, como una cinta transportadora industrial o el sistema de dirección asistida de un vehículo.
Echemos un vistazo a algunos de los beneficios de utilizar estos protocolos de comunicación en controladores de micromotores. En primer lugar, permiten un control preciso del motor. Al enviar comandos precisos y recibir retroalimentación, el controlador puede ajustar la velocidad, el par y la dirección del motor en tiempo real. Esto es crucial en aplicaciones donde la precisión es clave, como en robótica o máquinas CNC.
En segundo lugar, los protocolos de comunicación permiten el control remoto. Puede conectar el controlador del micromotor a una red y controlarlo a distancia. Esto es útil en aplicaciones donde el motor está ubicado en un lugar de difícil acceso o donde necesita monitorear y controlar múltiples motores simultáneamente.
Ahora, hablemos de algunos de los productos que ofrecemos como proveedor de controladores de micromotores. Disponemos de una amplia gama de controladores que soportan diferentes protocolos de comunicación. Ya sea que necesite un controlador basado en SPI para aplicaciones de alta velocidad o un controlador basado en I2C para una configuración más flexible, lo tenemos cubierto.
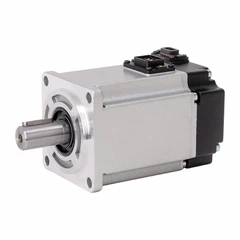
Para aquellos que buscan funciones más avanzadas, también ofrecemos controladores compatiblesCircuito cerrado del motor. El control de circuito cerrado permite al conductor monitorear continuamente la posición y velocidad del motor y realizar los ajustes necesarios. Esto da como resultado un funcionamiento del motor más preciso y estable.
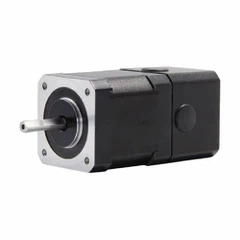
También tenemosMotores paso a paso de circuito cerrado trifásicoque están diseñados para aplicaciones de alto rendimiento. Estos motores ofrecen un mejor control de par y velocidad en comparación con los motores paso a paso tradicionales.
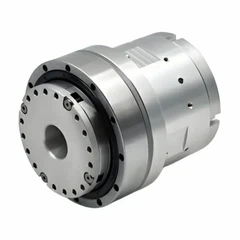
Y si está buscando una manera de aumentar el torque de su motor, nuestroCaja de cambios planetaria de motor eléctricoes una gran opción. Puede proporcionar un aumento significativo del par manteniendo un tamaño compacto.
Entonces, si está buscando un controlador de micromotor, nos encantaría conversar con usted. Si es un aficionado que trabaja en un proyecto pequeño o un fabricante industrial a gran escala, podemos ayudarle a encontrar el controlador adecuado para sus necesidades. Comuníquese con nosotros y nuestro equipo de expertos estará encantado de ayudarle con su proceso de adquisición. Podemos proporcionarle información detallada del producto, soporte técnico y precios competitivos.
En conclusión, comprender el protocolo de comunicación de un controlador de micromotor es esencial para aprovechar al máximo su motor. Ya sea que elija SPI, I2C, CAN u otro protocolo, cada uno tiene sus propias ventajas y es adecuado para diferentes aplicaciones. Como proveedor de Micro Motor Driver, estamos comprometidos a brindar productos de alta calidad y un excelente servicio al cliente. Por lo tanto, no dude en contactarnos si tiene alguna pregunta o si está listo para comenzar su viaje de adquisiciones.
Referencias
- Libros de texto sobre sistemas integrados y control de motores.
- Documentos técnicos de fabricantes de controladores de motor.
Envíeconsulta